Chức năng
Robot điều khiển tự do 6 trục
Robot công nghiệp kết hợp giữa thiết kế và cấu tạo kỹ thuật chắc chắn với phạm vi làm việc lớn và tốc độ di chuyển cao.
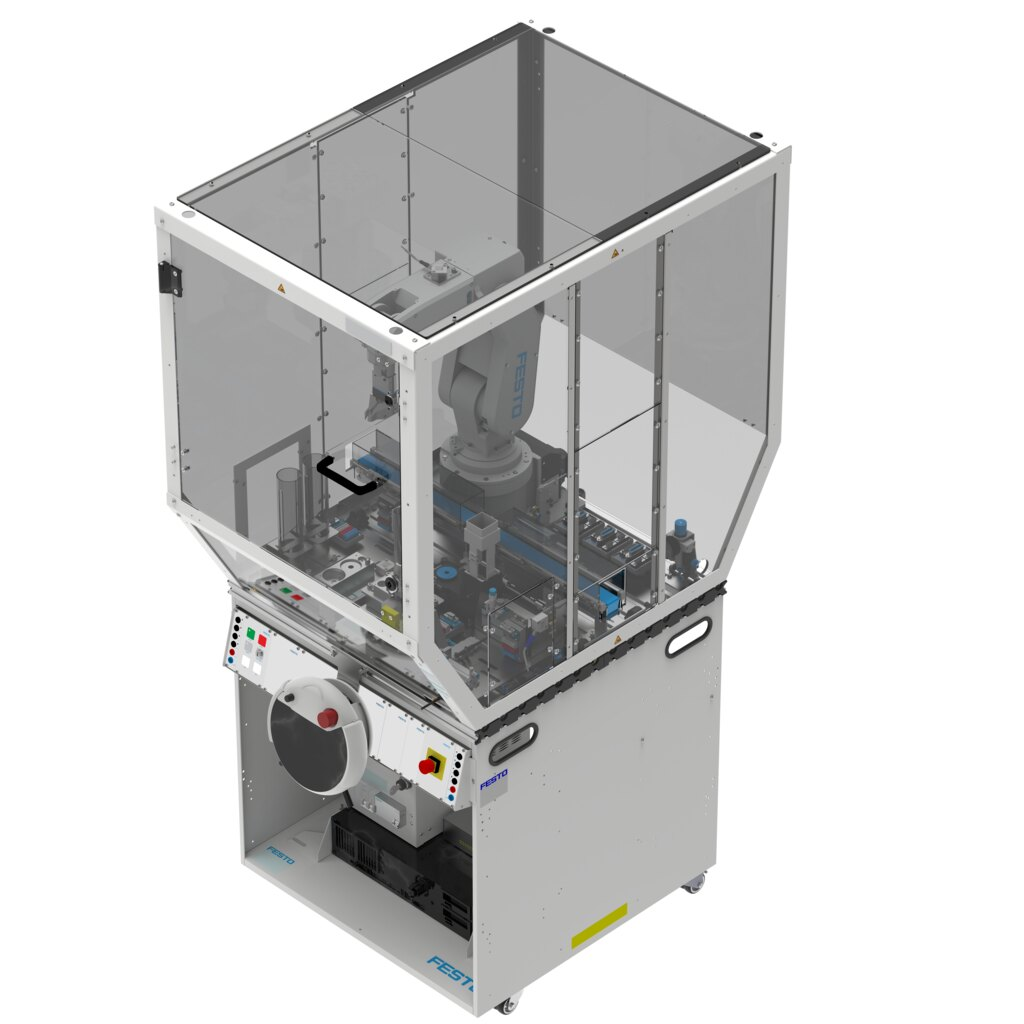
Trạm MPS Robot lắp ráp được kết hợp giữa robot và hai mô-đun xử lý robot và lắp ráp robot như một phần giới thiệu về robot công nghiệp.
Trạm đầu nguồn cung cấp thân của các xi lanh khí nén được lắp ráp với rô bốt thông qua một rãnh trượt.
Robot xác định hướng của vỏ xy lanh và đặt chúng vào giá đỡ lắp ráp theo đúng hướng.
Nó lấy piston từ pallet và lắp ráp nó vào thân.
Bộ cấp phôi được điều khiển cung cấp lò xo piston và nắp cuối xi lanh cho rô bốt.
Sau đó, xi lanh khí nén đã được lắp ráp hoàn chỉnh được đặt trên một rãnh trượt. Được phát triển theo tiêu chuẩn EU Machinery Directive 2006/42/EG tuân theo DIN EN ISO 12100
-
Nguồn cấp 230V AC
-
Áp suất hoạt động: 600kPa (6 bar)
-
Độ rộng phôi mẫu tối đa: 40 mm
-
12 đầu vào số
-
5 đầu ra số
Nội dung đào tạo:
-
Tích hợp cánh tay robot công nghiệp trong quá trình lắp ráp sản phẩm
-
Đào tạo về robot trong môi trường lắp ráp phức hợp
-
Vận hành hệ thống phức hợp
-
Bảo trì, bảo dưỡng và xử lý sự cố của hệ thống phức hợp
-
Lập trình robot công nghiệp kết hợp với các cảm biến và cơ cấu chấp hành bổ sung thêm
-
Lập trình đa nhiệm các ứng dụng
Hệ thống bao gồm các bộ phận chính sau:
Robot công nghiệp Mitsubishi RV-2FRB ›
Trạm robot mới của Mitsubishi Electric với tay robot RV-2FRB bao gồm 6 trục.
Robot công nghiệp này kết hợp một thiết kế kỹ thuật vững chắc và xây dựng với phạm vi làm việc lớn và tốc độ di chuyển cao.
Trong thiết kế cơ bản, trạm được trang bị một bộ điều khiển robot, Teachbox, nhà an toàn, bộ phận dịch vụ và bộ kẹp đa chức năng khí nén.
Các mô-đun MPS bổ sung có sẵn cho các ứng dụng robot riêng lẻ của bạn.
Thông số kỹ thuật:
- Phương pháp phát hiện vị trí: Bộ mã hóa tuyệt đối
- Tải trọng lớn nhất (Danh nghĩa) kg: 2
- Chiều dài cánh tay (mm): 230 + 270
- Phạm vi tiếp cận tối đa (mm): 504
- Phạm vi hoạt động (deg):
- J1: 480 (± 240)
- J2: 240 (± 120)
- J3: 160 (-0 đến +160)
- J4: 400 (± 200)
- J5: 240 (± 120)
- J6: 720 (± 360)
- Tốc độ tối đa (deg / giây):
- J1: 300
- J2: 150
- J3: 300
- J4: 450
- J5: 450
- J6: 720
- Tốc độ phức tạp tối đa (mm / giây) (* 3): 4950
- Chu kỳ Thời gian (giây) (* 4): 0,6
- Độ lặp lại vị trí (mm): ± 0,02
- Nhiệt độ môi trường xung quanh (° C): 0 đến 40
- Trọng lượng (kg): 19
- Mô-men (Nm):
- J4: 4.17
- J5: 4.17
- J6: 2,45
- Lực quán tính (kgm²):
- J4: 0,18
- J5: 0,18
- J6: 0,04
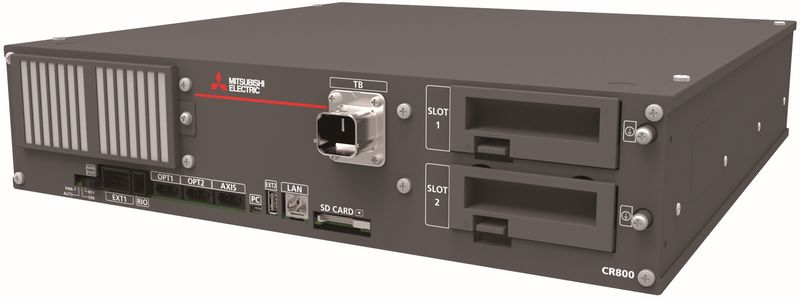
Bộ điều khiển Robot CR800 ›
- 32 đầu vào/đầu ra kỹ thuật số
- Tối đa. số lượng trục bổ sung: 8
- Giao diện Ethernet bao gồm kiểm soát trục thời gian thực
- Giao diện tay khí nén
- Nguồn điện 230 V, tối đa. 2 kVA
- Tay cầm điều khiển R56 TB
- Màn hình TFT 6,5”
- Kết nối USB
- Kết nối cáp 7 m với bộ điều khiển robot
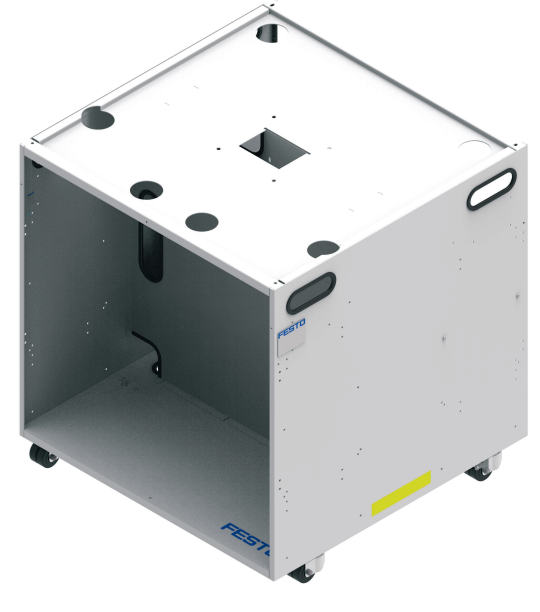
Xe đẩy di chuyển 700 x 700 mm ›
- Trạm dễ dàng lắp đặt trên xe đẩy.
- Các lỗ xuyên thích hợp ở mặt bên và mặt sau cho phép định tuyến cáp một cách có trật tự
- Kích thước (H = kể cả bánh xe đến mép trên của xe đẩy x R x D): 750 x 700 x 700 mm
- Xe đẩy có bánh xe
- Kệ trung gian.
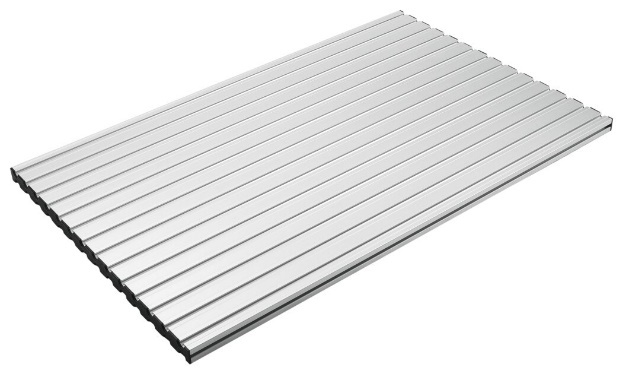
Tấm nhôm định hình 700 x 700 mm ›
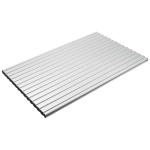
- Tấm định hình nhôm anodized tạo cơ sở cho tất cả các bộ thiết bị đào tạo.
- Tất cả các bộ phận lắp vừa với các rãnh trên Tấm định hình một cách chắc chắn và an toàn
- Có rãnh ở mỗi bên và nếu cần thiết, cả hai bên có thể được lắp các thành phần thiết bị.
- Các rãnh tương thích với hệ thống biên dạng ITEM
- Khoảng các giữa các rãnh: 50 mm
- Kích thước: 700 x 350mm
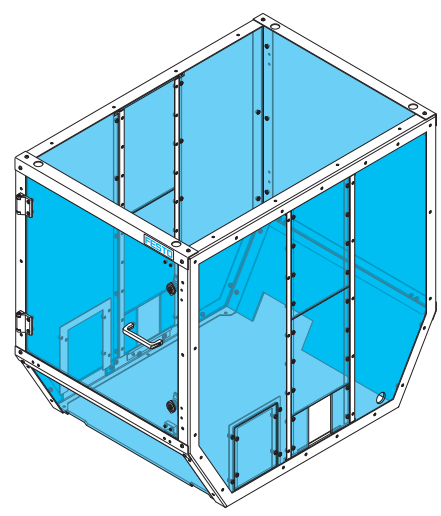
Khung bảo vệ ›
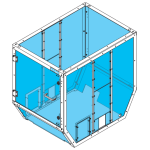
- Khung an toàn thích hợp cho các trạm MPS với kích thước 700 mm x 700 mm.
- Có lỗ gắn kín để kết nối thêm trạm MPS.
- Cửa an toàn được trang bị công tắc an toàn.
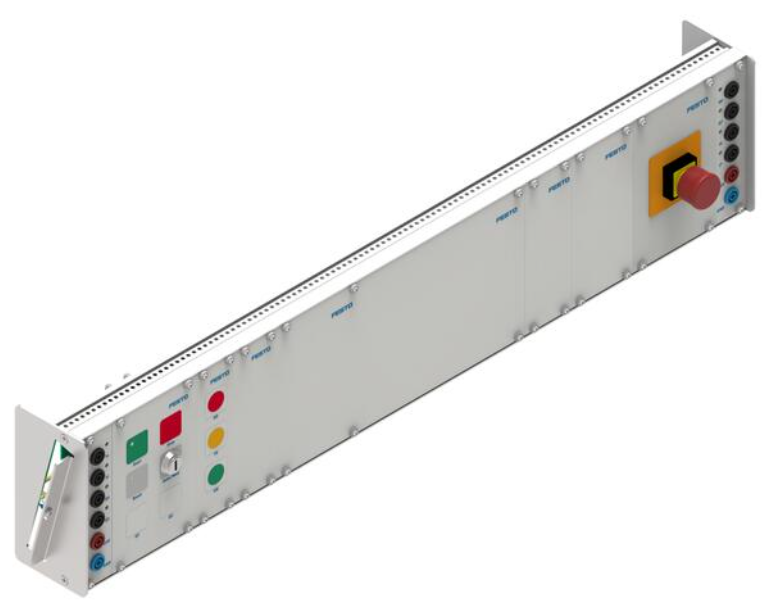
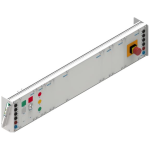
Bảng điều khiển, 700 mm ›
Bảng điều khiển bao gồm các điều khiển sau:
- Nút START có đèn LED
- Nút STOP
- Nút RESET có đèn LED
- Bộ khóa chọn chế độ AUTO/MAN
- 2 đèn báo có thể sử dụng linh hoạt
Một nút dừng khẩn cấp màu đen cũng được tích hợp, mô phỏng chức năng dừng khẩn cấp cho các mục đích giảng dạy.
Các tín hiệu sau có sẵn ở bên trái và bên phải của bảng vận hành thông qua ổ cắm phòng thí nghiệm an toàn 4 mm:
- 2x đầu vào kỹ thuật số với đèn LED
- 2x đầu ra kỹ thuật số với đèn LED
- 24 V
- GND
Bộ nguồn cấp 24 VDC
- Điện áp vào: 85 - 265 V AC (47 - 63 Hz)
- Điện áp ra: 24 V DC, chống ngắn mạch
- Dòng ra: max 4,5 A
- Kích thước: 75 x 155 x 235 mm
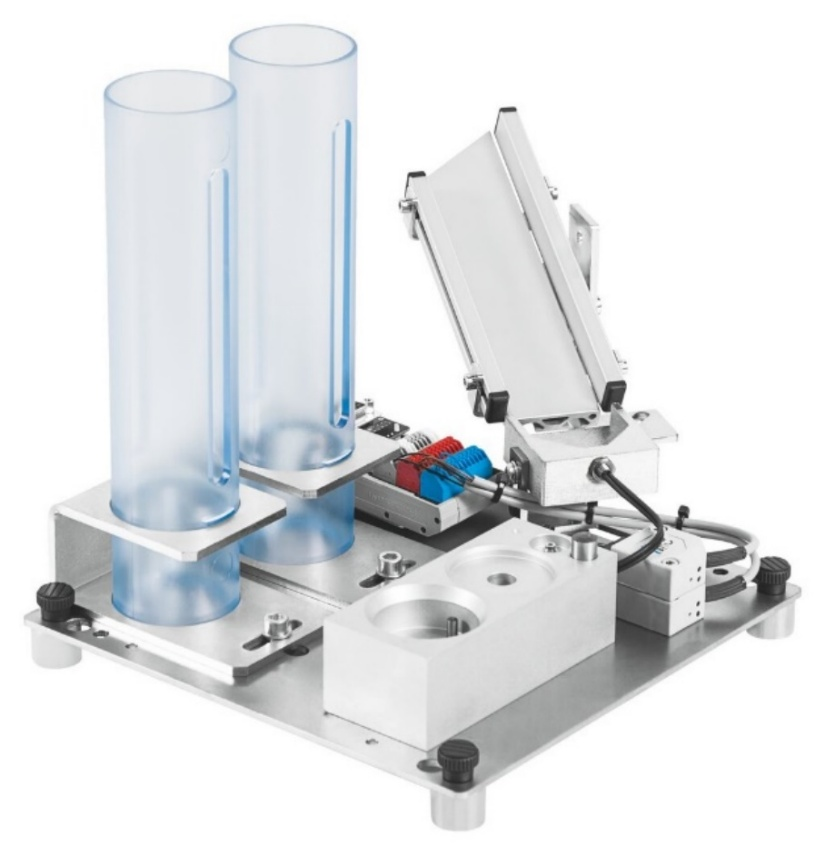
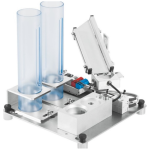
Mô đun xử lý cho tay gắp robot ›
Mô-đun xử lý robot ở ngoài trạm MPS bằng cách thêm ứng dụng xử lý phôi.
Mô-đun này cung cấp phôi cho trạm thông qua một máng trượt, robot sẽ vận chuyển đến bộ phận lắp ráp.
Cảm biến trong bộ kẹp giúp robot phân biệt các phôi bằng màu sắc (đen / không màu đen).
Cảm biến trong bộ giữ dây chuyền cũng theo dõi hướng của phôi.
Robot sắp xếp các phôi vào các ụ chứa khác nhau hoặc đưa chúng lên trạm sau.
Sự kết hợp với mô-đun lắp ráp robot cũng cho phép lắp ráp các phôi.
- Nguồn điện: 24 V DC
- Chiều rộng phôi tối đa: 40 mm
- 2 đầu vào số
- Tổng chiều cao / chiều rộng / chiều dài: 245/220/245 mm
- Trọng lượng: 5 kg
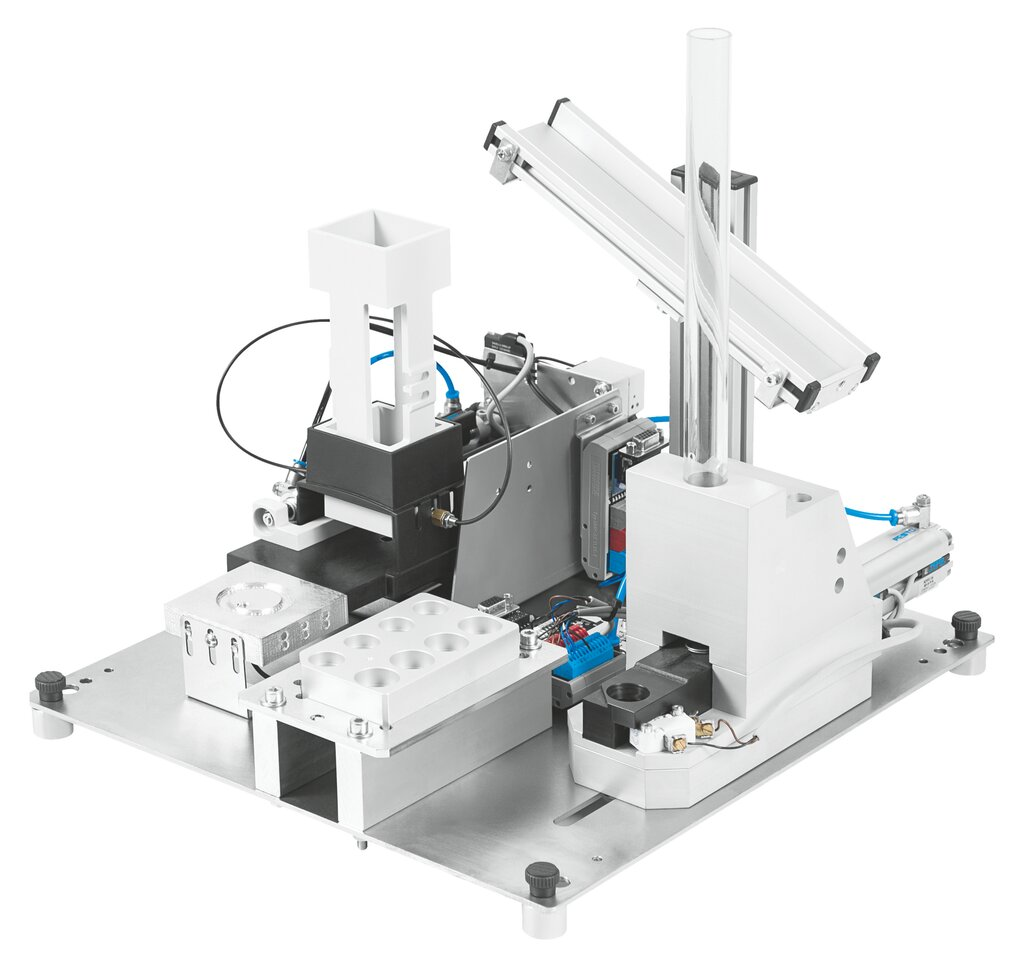
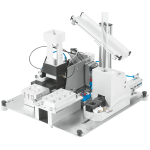
Mô đun xử lý quá trình lắp ráp của robot ›
Mô đun lắp ráp robot được sử dụng để gắn các bộ phận lắp ráp trong trạm Robot robot MPS.
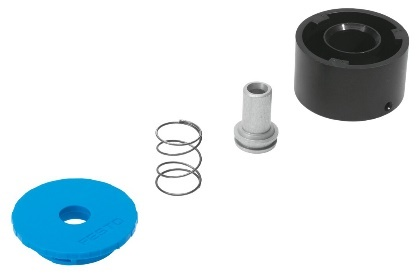
Mô đun cung cấp các linh kiện riêng cho quá trình lắp ráp xi lanh bằng khí nén: xi lanh tác động kép đẩy nắp đậy ra khỏi ụ chứa.
Các piston được lưu trữ trên palet.
Một xi lanh tác động đôi đẩy các lò xo ra khỏi một ụ chứa mỏng.
Tất cả các thành phần của mô đun lắp ráp robot được gắn vào một tấm gắn kết có thể được gắn kết với độ chính xác của trạm.
- Áp suất hoạt động tối đa: 600 kPa (6 bar)
- Nguồn điện: 24 V DC
- Tổng chiều cao / chiều rộng / chiều dài: 370/325/370 mm
- 8 đầu vào số/ 3 đầu ra số
- Trọng lượng: 8 kg
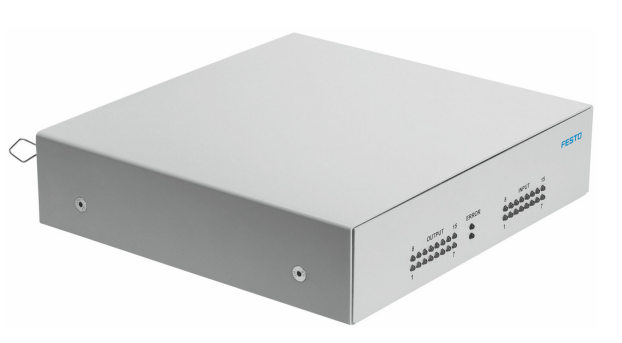
Hộp giao tiếp với robot ›
- Tối đa 16 bộ điều khiển robot I / O có thể được phân phối tới 4 khay SysLink với hộp giao diện Robot.
- Hộp giao diện Robot được kết nối với thẻ I / O của bộ điều khiển robot thông qua đầu nối 50 chân.
- Trên bảng điều khiển phía trước có đèn LED để hiển thị trạng thái của I / O của robot.
- Trên bảng điều khiển phía sau là 4 khe cắm SysLink để kết nối với thiết bị ngoại vi.
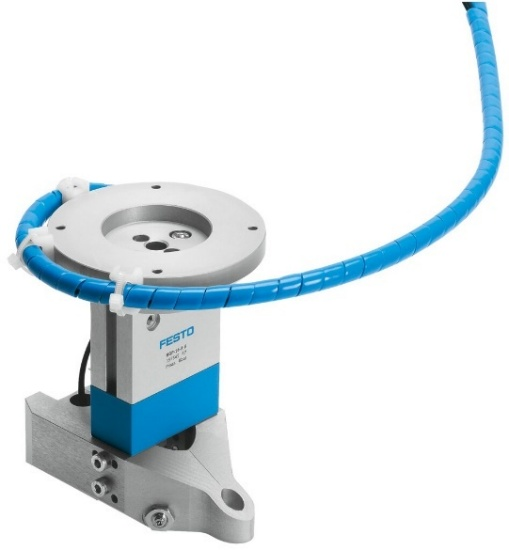
Tay kẹp, khí nén ›
- Các mô-đun khí nén có thể được lắp trên robot. Hệ thống kẹp bao gồm một kẹp Festo song song với các hàm đặc biệt bao gồm một bộ cảm biến quang và cho phép nhiều vị trí giữ.
- Tay kẹp bằng khí nén song song để gắn trên cánh tay robot. Hoàn thiện với hàm kẹp, cảm biến với cáp quang và các phụ kiện.
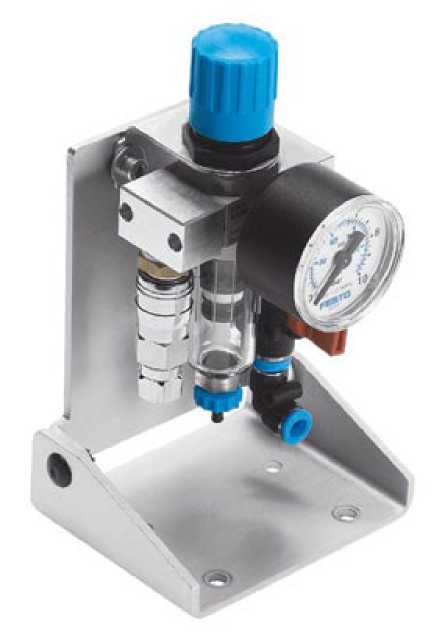
Bộ lọc điều áp ›
B ộ lọc điều áp
- Van điều khiển bộ lọc với van áp suất và van điều áp.
- Thiết kế: bộ lọc thiêu kết với bộ tách nước và bộ điều chỉnh piston
- Lưu lượng tiêu chuẩn: 120 lít / phút
- Khoảng điều chỉnh áp suất: 50-700 kPa (0,5-7 bar)
- Lớp lọc: 5 μm
- Lắp ghép: G 1/8, QS-6, cho ống nhựa PUN 6 x 1
Bộ phôi "lắp ráp xilanh mô phỏng" ›
- Bộ phôi thí nghiệm “lắp ráp xilanh khí nén” (vỏ xilanh, piston, lò xo, nắp xilanh).
- Bộ này cho phép lắp ráp hoàn chỉnh 7 xilanh màu đen và 7 màu đỏ và 7 xilanh mầu nhôm.
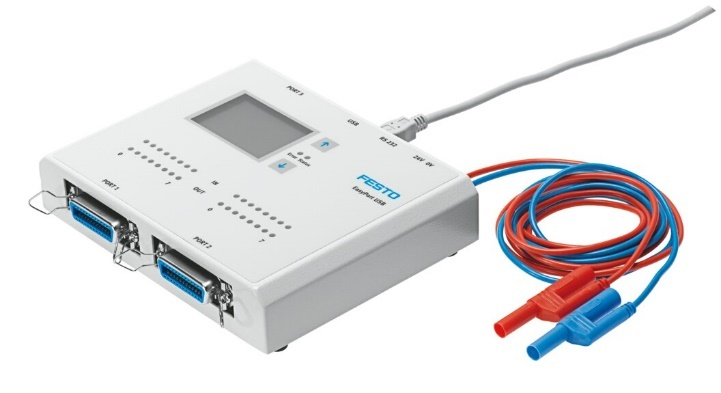
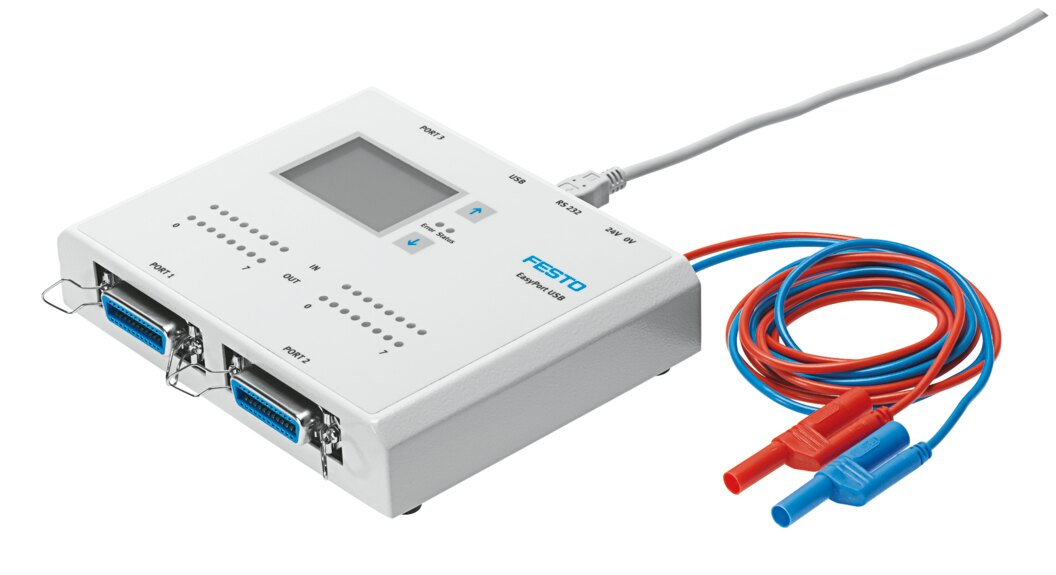
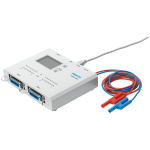
Bộ thiết bị EasyPort ›
- Loại Easy Port USB
- Quy trình được mô phỏng, hiển thị qua phần mềm:
- CIROS
- FluidSIM
- EasyVeep
Đặc điểm
- Nguồn điện cung cấp 24 V qua các thiết bị đầu cuối bắt vít riêng lẻ hoặc qua đầu nối kiểu SysLink
- Giao tiếp với máy tính (được cách điện bằng mạ kẽm): USB 2.0, RS 232. Có thể kết nối đến 4 mô đun qua hub USB. Tốc độ truyền dữ liệu: 115 kbaud
- Giao diện analog: ổ cắm 15 chân sub-D, độ phân giải 12 bit, 4 đầu vào analog, 2 đầu ra analog, tần số mẫu 0.5 kHz
- Giao diện số: 16 đầu vào số, 16 đầu ra số trên 2 ổ cắm 24 chân centronics với 8 đầu vào số (24 V), 8 cổng ra kỹ thuật số (24 V). Nguồn điện cung cấp 24 V. Tín hiệu số hiển thị bằng đèn LED
- Màn hình LCD lớn, hiển thị kênh, đơn vị, xu hướng và giá trị đo lường (4 chữ số).
- Hai nút để thiết lập kênh tương tự, chọn đơn vị đo vật lý của giá trị tương tự và để thiết lập địa chỉ của EasyPort USB
- Kênh tương tự hiển thị trên màn hình LCD được chọn bằng nút.
- Các số kênh có thể (Ch) cho tín hiệu đầu vào: 0...3.
- Các số kênh có thể (Ch) cho tín hiệu đầu ra: 0...1.
- Có thể chọn nhiều đơn vị đo vật lý khác nhau bằng nút. Các đơn vị sau có sẵn: V, bar, PSI, MPa, l/phút, °C.
- Có thể kích hoạt chức năng cài đặt địa chỉ bằng cách nhấn đồng thời cả hai nút cuộn.
- Đèn báo trạng thái LED xanh (green), Đèn báo lỗi LED đỏ (red)
- Đèn LED báo lỗi màu đỏ sẽ sáng lên nếu phát hiện thấy đoản mạch ở một trong các đầu ra. Các đầu ra tại EasyPort USB sau đó sẽ bị vô hiệu hóa. Đèn LED này cũng sáng lên trong thời gian ngắn khi EasyPort USB được khởi động. Đèn sẽ tắt trong quá trình kiểm tra khởi động.
- Đèn LED trạng thái màu xanh lá cây cho biết hai trạng thái:
- Nhấp nháy ở tần số 1 Hz: Trạng thái ngay sau khi khởi động, mô-đun USB EasyPort vẫn chưa bắt đầu giao tiếp.
- Nhấp nháy theo nhịp: Mô-đun USB EasyPort đã được định địa chỉ. Địa chỉ được chỉ ra sau mỗi 2 giây bằng một loạt tín hiệu đèn nhấp nháy trong thời gian ngắn
- Điều khiển qua ActiveX Control từ phần mềm LabVIEW, C ++ hoặc Visual Basic
Thông số kỹ thuật:
- Điện áp hoạt động: 24V DC ±10%
- Công suất tiêu thụ: 3 VA
- Ngõ ra:
- 16 ngõ ra số: 24V DC
- 2 ngõ ra tương tự: 0...10 V DC hoặc –10...+10 V DC, độ phân giải 12 bit
- Tải đầu ra:
- 0.7A mỗi ngõ ra số
- 10 mA mõi ngõ ra tương tự
- Ngõ vào:
- 16 ngõ vào số: 24V DC
- 4 ngõ tương tự: 0...10 V DC hoặc –10...+10 V DC, độ phân giải 12 bit
- Ngưỡng điện áp thay đổi trạng thái đầu vào số: 12V DC
- Độ trễ đầu vào số: 3V
- Bộ lọc: 5ms
- Bộ đếm: 2 đầu vào có thể sử dụng làm bộ đếm tốc độ cao, fmax = 20 kHz/Uin = 5 đến 24 V DC
- Giao diện truyền thông:
- RS 232, cách điện,
- USB 2.0, cách điện
- Cáp dữ liệu I/O với kết nối SysLink (IEEE 488), chéo
- Cáp tín hiệu Analog, chéo
Phần mềm CIROS Education ›
CIROS® là một nền tảng công nghiệp được thử nghiệm để sử dụng các mô hình mô phỏng 3D cho công nghệ tự động hóa.
Phần mềm kết hợp các chức năng sau vào một giao diện chung duy nhất:
- Mô phỏng 3D từng khoảng thời gian với cơ chế mô hình hóa
- Bộ lọc nhập CAD cho STEP, IGES, STL, VRML, Collada và bộ lọc xuất cho các định dạng thông thường
- Bố trí hệ thống và dây chuyền sản xuất dựa trên thư viện mô hình và mô-đun ứng dụng
- Truy cập vào hơn 1100 mô hình robot
- Lập trình robot bằng các ngôn ngữ lập trình sau, trong đó có:
- Ngôn ngữ robot công nghiệp (IRL)
- Mitsubishi MELFA BASIC V
- Ngôn ngữ Robot Kuka (KRL)
- ABB Rapid
- Kết nối với hệ thống quản lý sản xuất tích hợp MES4 để vận hành các nhà máy đào tạo như một bộ đôi kỹ thuật tích hợp
- Con người ảo với 30 bậc tự do độc lập
- Thư viện mô hình rộng lớn
- Các mô hình đơn giản để giới thiệu về các chủ đề cơ bản
- Mô hình trạm cung cấp
- Mô hình Trạm kiểm tra/ Kiểm tra
- Mô hình trạm gia công gắp đặt
- Mô hình trạm Robot lắp ráp
- Mô hình trạm tay gắp dẫn động trục điện
- Mô hình trạm ghép nối/phân tách
- Mô hình trạm Phân loại sản phẩm
- Các tài liệu khóa học khác trong Festo LX
- Hình ảnh minh họa ảo từ các hệ thống học tập Festo Didactic như MPS và Robotino để chuyển hiệu suất học tập giữa các thiết bị mô phỏng và thiết bị vật lý
- Các ví dụ được chuẩn bị sẵn trên các giao diện công nghiệp như PLC SIM Advanced
- Mô hình được điều khiển thông qua điều khiển PLC STEP7 tích hợp, thông qua việc sử dụng các chức năng dịch thuật khác như IRL hoặc thông qua các giao diện bên ngoài cho PLCSIM và PLCSIM Advanced
- Sử dụng OPC UA hoặc EzOPC, cũng có thể thiết lập kết nối với các giao diện dựa trên OPC khác như CODESYS
- Khi sử dụng EasyPort, được tối đa 4 phần cứng bên ngoài của PLC có thể được sử dụng đồng thời để điều khiển mô phỏng (phần cứng trong vòng lặp)
- Matlab, Python và EtherCat có thể được sử dụng để kết nối các bộ điều khiển mô phỏng bên ngoài và để mô hình hóa hành vi của hệ thống.
- Các chức năng được mở rộng để phát hiện và sửa lỗi có thể được ghi lại trong chế độ mô phỏng lỗi. Đánh giá kết quả cho phép thiết kế đào tạo hiệu quả để vận hành và sửa chữa có hệ thống trong trường hợp có trục trặc trong môi trường mô phỏng.
- Để xử lý kết quả của các bài tập và dự án một cách hiệu quả nhất có thể, các chế độ và đường dẫn camera mở rộng được cung cấp để có thể xuất ra dưới dạng video hoặc vùng chứa HTML5 để hiển thị độc lập với thiết bị.
Yêu cầu hệ thống
- Intel Core i5 (7th generation) hoặc tương đương
- RAM 8 GB, ổ cứng HDD / SSD tối thiểu 200 GB
- Windows 10 1709 64-bit trở lên
- Các kiểu máy riêng lẻ: Intel HD 530 trở lên
- Hệ thống để hiển thị các mô hình lớn và thực tế ảo: NVIDIA GeForce GTX 1070 trở lên
- CIROS® supports OpenVR. Cần có tài khoản Steam miễn phí để sử dụng tính năng thực tế ảo
Hãy là người đầu tiên nhận xét “Trạm MPS Robot lắp ráp”
Sản phẩm tương tự
Hệ thống cơ điện tử
Hệ thống cơ điện tử
Hệ thống cơ điện tử
Hệ thống cơ điện tử
Hệ thống cơ điện tử
Hệ thống cơ điện tử
Hệ thống cơ điện tử
Đánh giá
Chưa có đánh giá nào.