Mô hình điều khiển động cơ Servo
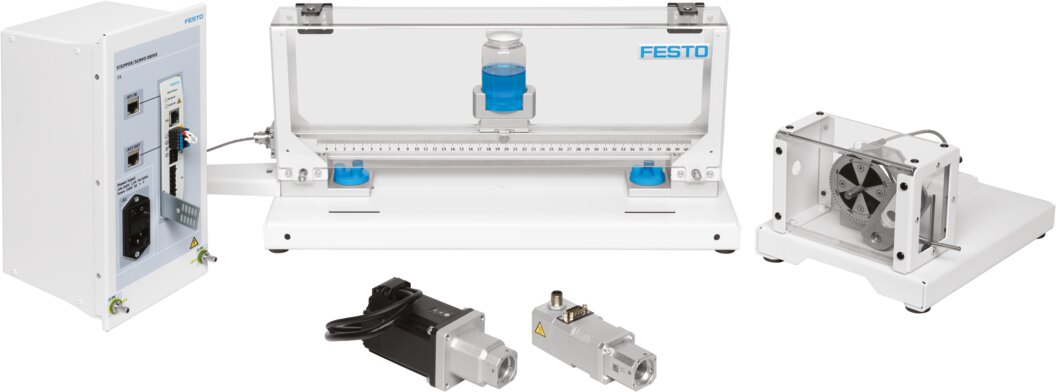
Mô hình điều khiển động cơ Servo – mô hình đào tạo chuyên dụng cho truyền động động cơ Servo. Sản phẩm gồm 1 module thực hành. Chất lượng cao, thiết kế theo chuẩn đào tạo kỹ thuật hiện đại, phù hợp cho trường học, trung tâm dạy nghề và doanh nghiệp. Mã sản phẩm: 8200387.
Mô hình điều khiển động cơ Servo – mô hình đào tạo chuyên nghiệp
Mô hình điều khiển động cơ Servo là mô hình đào tạo được thiết kế dành riêng cho truyền động động cơ Servo, truyền động điện và điều khiển động cơ. Sản phẩm giúp học sinh, sinh viên và kỹ thuật viên tiếp cận thực tế, rèn luyện kỹ năng truyền động động cơ Servo, truyền động điện và điều khiển động cơ ngay tại phòng thực hành, từ cơ bản đến nâng cao.
Mô tả sản phẩm
Bộ thiết bị Công nghệ truyền động động cơ bước và động cơ servo xây dựng kiến thức và kỹ năng cơ bản về điều khiển động cơ bước và động cơ servo công nghiệp. Chương trình giảng dạy được thiết kế đặc biệt để phát triển các kỹ năng mềm bên cạnh các kỹ năng kỹ thuật.
Khóa học trước tiên giúp học viên làm quen với phần mềm vận hành Festo Automation Suite, sau đó cung cấp hướng dẫn cách định cấu hình bộ điều khiển cho các ứng dụng điều khiển vị trí, tốc độ và dòng điện thông thường bằng cách sử dụng cả động cơ servo và động cơ bước.
Các công cụ phần mềm theo dõi và chẩn đoán được sử dụng để thể hiện các khái niệm cơ bản trong điều khiển động cơ cũng như phát triển các kỹ năng xử lý sự cố trên cả ứng dụng loại trục góc và trục tuyến tính.
Công nghệ truyền động Stepper/Servo mới nhất
Ứng dụng tuyến tính và góc cạnh với các tính năng giúp hình dung khái niệm điều khiển chuyển động.
Thiết bị bảo vệ an toàn được lắp đặt để bảo vệ khỏi sự tiếp xúc ngẫu nhiên
Hiểu nguyên lý hoạt động của động cơ bước và động cơ servo, bao gồm cấu trúc, hoạt động và ứng dụng
Tìm hiểu quy trình vận hành thử và chẩn đoán động cơ, bao gồm cài đặt tham số và kỹ thuật khắc phục sự cố
Tìm hiểu các nguyên tắc điều khiển vòng hở và vòng kín, bao gồm việc sử dụng bộ mã hóa và thiết bị phản hồi để định vị chính xác và kiểm soát tốc độ
Khám phá các khái niệm về điều khiển PID để điều khiển vị trí, tốc độ và mô-men xoắn trong các ứng dụng động cơ bước và động cơ servo
Phát triển kỹ năng điều khiển và phối hợp nhiều trục một cách độc lập, thực hiện các chuỗi chuyển động phức tạp bằng PLC
Động cơ có thể được cấu hình và vận hành bằng phần mềm miễn phí
Bộ điều khiển động cơ bước/servo
Bộ điều khiển động cơ servo/bước bao gồm Bộ truyền động servo. Bộ truyền động điện áp thấp này có thể được sử dụng để điều khiển động cơ servo và động cơ bước có công suất lên tới 300 W.
Không cần nguồn điện bên ngoài
Giao thức đa truyền thông (Ethernet IP, Profinet, Ethercat)
Cổng cấu hình
Thông số kỹ thuật nổi bật
- Nguồn điện vào: 120–240 Vac 50/60 Hz
- Công suất danh định của bộ điều khiển: 300 VA
- Chức năng an toàn: Tắt mô-men xoắn an toàn (STO), dừng an toàn 1 với điều khiển thời gian (SS1-t)
- Giao diện bộ mã hóa: BiSS-C, Bộ mã hóa tăng dần
- Các chế độ vận hành của bộ điều khiển: Điều khiển xếp tầng, bộ điều khiển vị trí P, bộ điều khiển tốc độ PI, bộ điều chỉnh dòng PI cho F hoặc M, vận hành với chế độ khối và chế độ trực tiếp, chế độ nội suy qua bus trường, các chế độ vận hành đồng bộ, hành trình tham chiếu, chế độ thiết lập, tự động điều chỉnh, hoạt động vòng lặp mở
- Điện áp danh định: 48Vdc
- Dòng điện danh nghĩa: 1.8A
- Tốc độ quay tối đa: 1740 vòng/phút
- Momen giữ: 0,5 Nm
- Góc bước: 1,8° ± 5%
- Mômen quán tính khối lượng của rotor: 0,082kgcm2
- Điện áp định mức: 48 V
- Công suất định mức: 200 W
- Tốc độ định mức: 3000 RPM
Thiết bị được nhập khẩu chính hãng, bảo hành đầy đủ, kèm tài liệu hướng dẫn chi tiết. Liên hệ NETTEC để được tư vấn lắp đặt và báo giá tốt nhất cho mô hình điều khiển động cơ servo.
Sau đó, học sinh được dạy cách tích hợp bộ điều khiển servo vào chương trình PLC và tạo dự án nhiều trục. ›
Bộ thiết bị Công nghệ truyền động động cơ bước và động cơ servo xây dựng kiến thức và kỹ năng cơ bản về điều khiển động cơ bước và động cơ servo công nghiệp. Chương trình giảng dạy được thiết kế đặc biệt để phát triển các kỹ năng mềm bên cạnh các kỹ năng kỹ thuật.
Khóa học trước tiên giúp học viên làm quen với phần mềm vận hành Festo Automation Suite, sau đó cung cấp hướng dẫn cách định cấu hình bộ điều khiển cho các ứng dụng điều khiển vị trí, tốc độ và dòng điện thông thường bằng cách sử dụng cả động cơ servo và động cơ bước.
Các công cụ phần mềm theo dõi và chẩn đoán được sử dụng để thể hiện các khái niệm cơ bản trong điều khiển động cơ cũng như phát triển các kỹ năng xử lý sự cố trên cả ứng dụng loại trục góc và trục tuyến tính.
- Đặc trưng:
Công nghệ truyền động Stepper/Servo mới nhất
Ứng dụng tuyến tính và góc cạnh với các tính năng giúp hình dung khái niệm điều khiển chuyển động.
- Thiết bị bảo vệ an toàn được lắp đặt để bảo vệ khỏi sự tiếp xúc ngẫu nhiên
- Bao gồm phần mềm vận hành
- Nội dung học tập
- Hiểu nguyên lý hoạt động của động cơ bước và động cơ servo, bao gồm cấu trúc, hoạt động và ứng dụng
Tìm hiểu quy trình vận hành thử và chẩn đoán động cơ, bao gồm cài đặt tham số và kỹ thuật khắc phục sự cố
Tìm hiểu các nguyên tắc điều khiển vòng hở và vòng kín, bao gồm việc sử dụng bộ mã hóa và thiết bị phản hồi để định vị chính xác và kiểm soát tốc độ
Khám phá các khái niệm về điều khiển PID để điều khiển vị trí, tốc độ và mô-men xoắn trong các ứng dụng động cơ bước và động cơ servo
- Phát triển kỹ năng điều khiển và phối hợp nhiều trục một cách độc lập, thực hiện các chuỗi chuyển động phức tạp bằng PLC
- Động cơ có thể được cấu hình và vận hành bằng phần mềm miễn phí
- Các thành phần sau đây được bao gồm:
Bộ điều khiển động cơ bước/servo
Bộ điều khiển động cơ servo/bước bao gồm Bộ truyền động servo. Bộ truyền động điện áp thấp này có thể được sử dụng để điều khiển động cơ servo và động cơ bước có công suất lên tới 300 W.
- Đặc trưng:
- Không cần nguồn điện bên ngoài
Giao thức đa truyền thông (Ethernet IP, Profinet, Ethercat)
Hai cổng Giao tiếp để kết nối chuỗi.
Cổng cấu hình
| Nguồn điện vào | 120–240 Vac 50/60 Hz |
| Công suất danh định của bộ điều khiển | 300 VA |
| 2 cổng giao tiếp profinet có thể truy cập | |
| 6 đầu vào logic kỹ thuật số | |
| 2 đầu vào logic tốc độ cao | |
| 2 đầu ra logic kỹ thuật số 24 V DC | |
| 2 đầu ra chuyển đổi tốc độ cao | |
| Chức năng an toàn | Tắt mô-men xoắn an toàn (STO), dừng an toàn 1 với điều khiển thời gian (SS1-t) |
| Giao diện bộ mã hóa | BiSS-C, Bộ mã hóa tăng dần |
| Các chế độ vận hành của bộ điều khiển | Điều khiển xếp tầng, bộ điều khiển vị trí P, bộ điều khiển tốc độ PI, bộ điều chỉnh dòng PI cho F hoặc M, vận hành với chế độ khối và chế độ trực tiếp, chế độ nội suy qua bus trường, các chế độ vận hành đồng bộ, hành trình tham chiếu, chế độ thiết lập, tự động điều chỉnh, hoạt động vòng lặp mở |
| Bộ động cơ bước | |
| Bộ động cơ bước bao gồm động cơ bước, cáp mã hóa, cáp nguồn và bộ lắp đặt cần thiết để lắp ráp động cơ trên ứng dụng góc và tuyến tính. | |
| Kích thước 42 | |
| Điện áp danh định | 48Vdc |
| Dòng điện danh nghĩa | 1.8A |
| Tốc độ quay tối đa | 1740 vòng/phút |
| Momen giữ | 0,5 Nm |
| Góc bước | 1,8° ± 5% |
| Mômen quán tính khối lượng của rotor | 0,082kgcm2 |
| Mã hóa tăng | |
| Bộ động cơ servo | |
| Bộ động cơ servo bao gồm một động cơ servo, cáp bộ mã hóa, cáp nguồn và bộ giá đỡ cần thiết để lắp ráp động cơ trên ứng dụng góc và tuyến tính. | |
| Điện áp định mức | 48 V |
| Công suất định mức | 200 W |
| Tốc độ định mức | 3000 RPM |
| Dòng định mức | 5,1 A |
| Mô-men xoắn định mức | 0,64 Nm |
| Momen quán tính của rotor | 0,214 Kg-cm2 |
| Bộ mã hóa từ tính một vòng 16 bit | |
| Ứng dụng trục góc | |
| Ứng dụng trục góc có thể được sử dụng với bộ động cơ servo và động cơ bước để thử nghiệm các ứng dụng điều khiển động cơ công nghiệp như duy trì tốc độ của trục chính máy CNC hoặc định vị băng chuyền quy trình đóng chai một cách chính xác. | |
| Mặt bàn | |
| Quán tính bánh xe | |
| Phanh từ | |
| Công tắc giới hạn cho homing | |
| Hiển thị vị trí | |
| Ứng dụng trục tuyến tính | |
| Ứng dụng trục tuyến tính có thể được sử dụng với bộ động cơ servo và động cơ bước để thử nghiệm các ứng dụng điều khiển động cơ công nghiệp. | |
| Thiết bị bảo vệ an toàn được Lắp đặt để bảo vệ khỏi sự tiếp xúc ngẫu nhiên | |
| Lò xo với Bộ truyền động đẩy lùi để hình dung tác dụng của việc Điều khiển mô-men xoắn. | |
| Chất mang với các quy trình khác nhau để hình dung tác động của dao động và rung động trong quá trình di chuyển | |
| Công tắc giới hạn cho homing | |
| Thước có con trỏ chính xác để chỉ vị trí | |
| Để bàn hoặc có thể được cố định trên tấm định hình bằng giá đỡ cố định nhanh | |
| Truyền động vít bi | |
| Kích thước 32 | |
| Hành trình 400 mm | |
| Tốc độ di chuyển tối đa | 0,6m/s |
| Bộ chuyển đổi | |
| Bộ chuyển đổi dành có thể được sử dụng để ghép nối động cơ servo BLDC trên hệ thống dẫn động và phanh servo cho phép học sinh đo và hiển thị các đường cong tải trọng đặc trưng. | |
| Tấm gắn kết nối nhanh | |
| Tài liệu đào tạo Công nghệ truyền động động cơ bước và servo | |
| Tài liệu đào tạo bao gồm tài liệu giảng dạy và các hoạt động trong phòng thí nghiệm để phát triển các kỹ năng cơ bản về điều khiển động cơ bước và servo công nghiệp kết hợp với bộ thiết bị Công nghệ truyền động động cơ bước và servo. | |
| Nội dung học tập bao gồm | |
| Lý thuyết cần thiết bằng hình ảnh, hình ảnh động, video | |
| Bài tập và giải pháp trong phòng thí nghiệm | |
| Câu hỏi đánh giá | |
| Các chủ đề sau đây được đề cập | |
| Các loại Động cơ servo và động cơ bước (Ưu điểm và nhược điểm), | |
| Đặc điểm của động cơ và lựa chọn của chúng, | |
| Tuyến tính so với Trục quay và các nguyên tắc vật lý cơ bản, | |
| Các phép đo (Bộ mã hóa tuyệt đối, Bộ mã hóa tăng dần, Bộ giải quyết), | |
| Khái niệm định vị (Công tắc giới hạn, Dẫn đường, Lỗi theo sau) , | |
| Các loại chuyển động (Định vị tuyệt đối, Định vị tương đối, Tốc độ không đổi, Mô-men xoắn không đổi, Chạy bộ, Đi/Dạy), | |
| Cài đặt và vận hành động cơ servo và động cơ bước để định vị, điều khiển vòng kín tốc độ và dòng điện, | |
| Giao tiếp và điều khiển qua PLC, | |
| Điều khiển nhiều trục (Trục độc lập và trục nội suy). |
Hãy là người đầu tiên nhận xét “Mô hình điều khiển động cơ Servo”
Sản phẩm tương tự
Điều khiển Servo & Truyền động
Đánh giá
Chưa có đánh giá nào.